三相异步电动机的结构(简要叙述三相异步电动机的结构),老铁们想知道有关这个问题的分析和解答吗,相信你通过以下的文章内容就会有更深入的了解,那么接下来就跟着我们的小编一起看看吧。
三相异步电动机是一种常见的交流电动机,广泛应用于工业领域。它的结构相对简单,主要由定子和转子两部分组成。
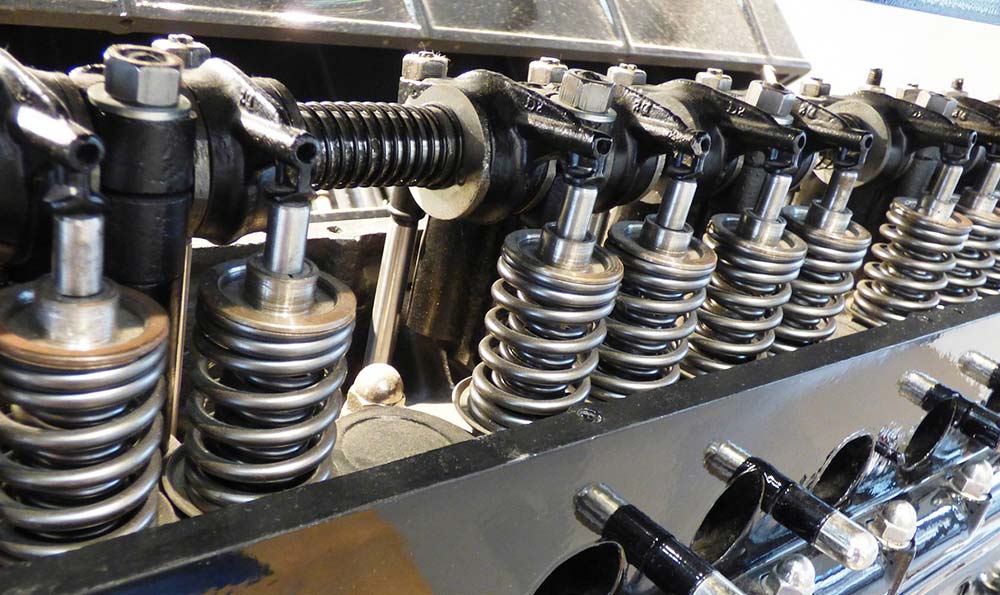
让我们来看看定子的结构。定子是电动机的固定部分,它由一个铁芯和三组绕组组成。铁芯通常由硅钢片叠压而成,目的是减少铁芯的磁滞损耗和涡流损耗。铁芯的形状通常为圆环形,以便放置绕组。绕组是由三组线圈组成的,每组线圈分别与电源的三相交流电源相连。绕组被固定在铁芯上,形成了磁场。
转子是电动机的旋转部分,它通常由一个铁芯和导体条组成。铁芯也是由硅钢片叠压而成,以减少磁滞损耗和涡流损耗。导体条则位于转子上,通常是由铝或铜制成。导体条的形状通常是槽形,以便安装导体条并提供通风散热。导体条通过集成在转子上的环形导体环相连接,这个环形导体环又称为转子绕组。
当三相异步电动机与电源相连后,电源提供的交流电流通过定子的绕组,形成了磁场。磁场会感应到转子上的导体条,从而在导体条上产生电动势。根据电动势和磁场的相互作用,导致转子开始旋转。由于导体条是固定在转子上的,所以转子也会跟随旋转。
三相异步电动机的结构相对简单,它由定子和转子两部分组成。定子包括铁芯和三组绕组,而转子包括铁芯和导体条。通过电源提供的交流电流,形成磁场,从而使得转子开始旋转。这种结构使得三相异步电动机成为一种高效、可靠且广泛应用的电动机。
三相异步电动机的结构(简要叙述三相异步电动机的结构)

三相异步电机的基本结构是什么
三相异步电动机由两个基本部分组成:固定定子和旋转转子。
转子安装在定子的内腔中,并通过轴承支撑在两个端盖上。为了保证转子能在定子内自由转动,定子和转子之间必须有一个间隙,称为气隙。
电机的气隙是一个很重要的参数,其大小和对称性对电机的性能有很大的影响。
定子由定子三相绕组、定子铁芯和机座组成。www.cszy.net
定子三相绕组是异步电动机的电路部分,在异步电动机的运行中起着重要的作用,是将电能转化为机械能的关键部件。定子三相绕组结构对称。一般有六个出线端子U1、U2、V1、V2、W1、W2,放在框架外的接线盒内,根据需要连接成星形(Y)或三角形()。定子铁芯是异步电动机磁路的一部分。由于主磁场相对于定子以同步速度旋转,为了减少在铁芯中造成的损耗,铁芯由0.5毫米厚的高磁导率硅钢片制成,硅钢片的两侧涂有绝缘漆,以减少铁芯的涡流损耗。机架的主要作用是支撑定子铁芯,同时承受整个电机带负荷运行时产生的反作用力,运行时内部损耗产生的热量也通过机架辐射出去。中小型电机的底座一般由铸铁制成。大型电机由于浇注大型机身不便,经常采用钢板焊接。
三相异步电动机的结构及组成

三相异步电动机由固定的定子和旋转的转子两个基本部分组成,转子装在定子内腔里,借助轴承被支撑在两个端盖上。为了保证转子能在定子内自由转动,定子和转子之间必须有一间隙,称为气隙。电动机的气隙是一个非常重要的参数,其大小及对称性等对电动机的性能有很大影响。定子由定子三相绕组、定子铁心和机座组成。定子三相绕组是异步电动机的电路部分,在异步电动机的运行中起着很重要的作用,是把电能转换为机械能的关键部件。异步电动机的转子由转子铁心、转子绕组及转轴组成。转子铁心也是电动机磁路的一部分,也是用硅钢片叠成。与定子铁心冲片不同的是,转子铁心冲片是在冲片的外圆上开槽,叠装后的转子铁心外圆柱面上均匀地形成许多形状相同的槽,用以放置转子绕组。
一、按电机结构尺寸分类1、大型电动机是指电动机的机座中心高度大于630mm,或数字16机座以上。或定子铁芯外径大于990mm。它被称为大型电动机。2、中电机是指电机架中心高度355~630mm之间。或11-15号的框架。或定子铁芯外径在560~990mm之间。它被称为中型电动机。3、小电动机是指电动机机座中心高度在80-315mm之间,或在机座10及以下,或定子铁芯直径在125-560mm之间。这叫做小马达。二、按电机转速分类1、恒速电动机有普通笼式、特殊笼式(深槽式、双笼式、高启动转矩式)和绕线式。2、调速电机配有换向器电机。一般采用三相绕线转子电机(转子控制电阻、转子控制励磁)。3、变速电机包括变极电机、单绕组多速电机、特殊笼型电机、转差电机等。
参考资料来源:百度百科-三相异步电动机
三相异步电动机的结构和工作原理
三相异步电动机的基本结构分为外壳定子及定子绕组转子及端盖风扇风罩接线盒等组成,其工作原理:异步电动机是把电能转换成机械能的一种设备。(同步电机,如发电机为机械能转换成电能反之电能转换为机械能为电机)它是利用通电线圈(也就是定子绕组)产生旋转磁场并作用于转子(如鼠笼式闭合铝框)形成磁电动力旋转扭矩。电动机按使用电源不同分为直流电动机和交流电动机,电力系统中的电动机大部分是交流电机,可以是同步电机或者是异步电机(电机定子磁场转速与转子旋转转速不保持同步速)。电动机主要由定子与转子组成,通电导线在磁场中受力运动的方向跟电流方向和磁感线(磁场方向)方向有关。电动机工作原理是磁场对电流受力的作用,使电动机转动。
简要叙述三相异步电动机的结构

题目:低压网功率因数对供电企业的影响
系部:
专业:电气工程及其自动化
姓名:
班级:
学号:
指导教师:
摘要
随着我国电力的不断发展,对于供用电的要求也越来越严格,它是我们日常生活中不可缺少的部分,是整个国民经济的重要组成部分,它直接影响着工农业生产的发展和人民生活的提高,是当今社会经济发展和人民群众日常生活不可缺少的主要能源。对广大供电企业来说,用户功率因数的高低,直接关系到电力网中的功率损耗和电能损耗,关系到供电线路的电压损失和电压波动,而且关系到节约用电和整个供电区域的供电质量,这是众所周知的道理。提高电力系统的功率因数,已成为电力工业中一个重要课题,而提高电力系统的功率因数,首先就要提高各用户的功率因数。文中简要集中探讨了影响电网功率因数的主要因素以及低压无功补偿的几种使用方法,以及确定无功补偿容量从而提高电力系统功率因数的一般方法。
[关键词] 功率因数 影响因素 补偿方法 容量确定
目录
一、绪论 4
二、主要内容: 6
1、影响功率因数的主要因素 6
1.1、电感性设备和电力变压器是耗用无功功率的主要设备 6
1.2、供电电压超出规定范围也会对功率因数造成很大影响 7
1.3、电网频率的波动也会对异步电动机和变压器的磁化无功功率造成一定的影响 7
2、低压网的无功补偿 8
2.1、低压网无功补偿的一般方法 8
2.1.1、 随机补偿 8
2.1.2、 随器补偿 8
2.1.3、跟踪补偿 9
2.2、 采用适当措施,设法提高系统自然功率因数 9
2.2.1、合理选用电动机 10
2.2.2、 提高异步电动机的检修质量 10
2.2.3、 采用同步电动机或异步电动机同步运行补偿 10
2.2.4、 正确选择变压器容量提高运行效益 11
3、 功率因数的人工补偿 12
3.1、 变电站最常用的安装并联电容器组 12
3.2 并联补偿移相电容器,应满足以下电压和容量的要求 12
3.3 分相补偿 13
三、结束语 14
四、参考文献 15
一、绪论
许多用电设备均是根据电磁感应原理工作的,如配电变压器、电动机等,它们都是依靠建立交变磁场才能进行能量的转换和传递。为建立交变磁场和感应磁通而需要的电功率称为无功功率,无功功率是恒量能量转换规模的物理量;因此在供用电系统中除了需要有功电源外,还需要无功电源,两者缺一不可。
在功率三角形中,有功功率P与视在功率S的比值,称为功率因数COSφ,其计算公式为:COSφ=P/S
在电力网的运行中,功率因数反映了电源输出的视在功率被有效利用的程度,我们希望的是功率因数越大越好。这样电路中的无功功率可以降到最小,视在功率将大部分用来供给有功功率,从而提高电能输送的功率。
用户功率因数的高低,对于电力系统发、供、用电设备的充分利用,有着显著的影响。无功功率补偿,又叫就地补偿,适当提高用户的功率因数,不但可以充分的发挥发、供电设备的生产能力、减少线路损失、改善电压质量,而且可以提高用户用电设备的工作效率和为用户本身节约电能。对于全国广大供电企业,不但可以减轻上一级电网补偿的压力,改善提高用户功率因数,而且能够有效地降低电能损失,减少用户电费。其社会效益及经济效益都会是非常显著的。
二、主要内容:
1、影响功率因数的主要因素
1.1、电感性设备和电力变压器是耗用无功功率的主要设备
大量的电感性设备,如异步电动机、感应电炉、交流电焊机等设备是无功功率的主要消耗者。据有关的统计,在工矿企业所消耗的全部无功功率中,异步电动机的无功消耗占了60%~70%;而在异步电动机空载时所消耗的无功又占到电动机总无功消耗的60%~70%。所以要改善异步电动机的功率因数就要防止电动机的空载运行并尽可能提高负载率。电力变压器消耗的无功功率一般约为其额定容量的10%~15%,它的空载无功功率约为满载时的1/3。因而,为了改善电力系统和企业的功率因数,变压器不应空载运行或长期处于低负载运行状态。
1.2、供电电压超出规定范围也会对功率因数造成很大影响
当供电电压高于额定值的10%时,由于磁路饱和的影响,无功功率将增长得很快,据有关资料统计,当供电电压为额定值的110%时,一般无功将增加35%左右。当供电电压低于额定值时,无功功率也相应减少而使它们的功率因数有所提高。但供电电压降低会影响电气设备的正常工作。由Q=UI*Sin?推出Sin?=Q∕UI,应当采取措施使电力系统的供电电压尽可能保持稳定。
1.3、电网频率的波动也会对异步电动机和变压器的磁化无功功率造成一定的影响
我们知道了影响电力系统功率因数的一些主要因素,因此我们要寻求一些行之有效的、能够使低压电力网功率因数提高的一些实用方法,使低压网能够实现无功的就地平衡,达到降损节能的效果。
2、低压网的无功补偿
2.1、低压网无功补偿的一般方法
低压无功补偿我们通常采用的方法主要有三种:随机补偿、随器补偿和跟踪补偿。下面简单介绍这三种补偿方式的适用范围及使用该种补偿方式的优缺点。
2.1.1、 随机补偿
随机补偿就是根据个别用电设备对无功的需要量将单台或多台低压电容器组分散地与用电设备并接,它与用电设备共用一套断路器。通过控制、保护装置与电机同时投切。随机补偿适用于补偿个别大容量且连续运行(如大中型异步电动机)的无功消耗,以补励磁无功为主。此种方式可较好地限制农网无功峰荷。
随机补偿的优点是:用电设备运行时,无功补偿投入,用电设备停运时,补偿设备也退出,不会造成无功倒送,而且不需频繁调整补偿容量。具有投资少、占位小、安装容易、配置方便灵活、维护简单、事故率低等优点。
2.1.2、 随器补偿
随器补偿是指将低压电容器通过低压开关接在配电变压器二次侧,以无功补偿配电变压器空载无功的补偿方式。配变在轻载或空载时的无功负荷主要是变压器的空载励磁无功,配变空载无功是农网无功负荷的主要部分,对于轻负载的配变而言,这部分损耗占供电量的比例很大,从而导致电费单价的增加,不利于电费的同网同价。
随器补偿的优点:接线简单、维护管理方便、能有效地补偿配变空载无功,限制农网无功基荷,使该部分无功就地平衡,从而提高配变利用率,降低无功网损,具有较高的经济性,是目前无功补偿中常用的手段之一。
2.1.3、跟踪补偿
跟踪补偿是指以无功补偿投切装置作为控制保护装置,将低压电容器组补偿在大用户0.4KV母线上的补偿方式。适用于100KVA以上的专用配电用户,可以替代随机、随器两种补偿方式,补偿效果好。
跟踪补偿的优点是运行方式灵活,运行维护工作量小,比前两种补偿方式寿命相对延长、运行更可靠。但缺点是控制保护装置复杂、首期投资相对较大。但当这三种补偿方式的经济性接近时,应优先选用跟踪补偿方式。
2.2、 采用适当措施,设法提高系统自然功率因数
提高自然功率因数是不需要任何补偿设备投资,仅采取各种管理上或技术上的手段来减少各种用电设备所消耗的无功功率,这是一种最经济的提高功率因数的方法。下面将对提高自然功率因数的措施做一些简要的介绍。
2.2.1、合理选用电动机
合理选择电动机,使其尽可能在高负荷率状态下运行。在选择电动机时,既要注意它们的机械特性,又要考虑它们的电气指标。举例说,三相异步电动机(100KW)在空载时功率因数仅为0.11,1/2负载时约为0.72,而满负载时可达0.86。所以核算负荷小于40%的感应电动机,应换以较小容量的电动机,并合理安排和调整工艺流程,改善运行方式,限制空载运转。故从节约电能和提高功率因数的观点出发,必须正确合理的选择电动机的容量。
2.2.2、 提高异步电动机的检修质量
实验表明,异步电动机定子绕组匝数变动和电动机定、转子间的气隙变动是对异步电动机无功功率的大小有很大影响。因此检修时要特别注意不使电动机的气隙增大,以免使功率因数降低。
2.2.3、 采用同步电动机或异步电动机同步运行补偿
由电机原理可知,同步电动机消耗的有功功率取决于电动机上所带机械负荷的大小,而无功取决于转子中的励磁电流大小,在欠激状态时,定子绕组向电网“吸取”无功,在过激状态时,定子绕组向电网“送出”无功。只要调节电机的励磁电流,使其处于过激状态,就可以使同步电机向电网“送出”无功功率,减少电网输送给工矿企业的无功功率,从而提高了工矿企业的功率因数。异步电动机同步运行就是将异步电动机三相转子绕组适当连接并通入直流励磁电流,使其呈同步电动机运行状态,这就是“异步电动机同步化”。因而只要调节电机的直流励磁电流,使其呈过激状态,即可以向电网输出无功,从而达到提高低压网功率因数的目的。
2.2.4、 正确选择变压器容量提高运行效益
对于负载率比较低的变压器,一般采取“撤、换、并、停”等方法,使其负载率提高到最佳值,从而改善电网的自然功率因数。如:对平均负荷小于30%的变压器宜从电网上断开,通过联络线提高负荷率。
通过以上一些提高加权平均功率因数和自然功率因数的叙述,或许我们已经对“功率因数”这个简单的电力术语有了更深的了解和认识。知道了功率因数的提高对电力企业的深远影响,下面我们将简单介绍对用电设备进行人工补偿的方式和对补偿容量的确定方法。
3、 功率因数的人工补偿
功率因数是工厂电气设备使用状况和利用程度的具有代表性的重要指标,也是保证电网安全、经济运行的一项主要指标。供电企业仅仅依靠提高自然功率因数的办法已经不能满足工厂对功率因数的要求,工厂自身还需要装设补偿装置,对功率因数进行人工补偿。
3.1、 变电站最常用的安装并联电容器组从上图可以看出,在原来的电路中根据基尔霍夫定律,流入的电流等于流出的电流,但是并联接入电容器,在相量图中得知?角明显小于原来的角,能提高功率因数,提高线路电能传输能力,减少线路上的损耗。 3.2 并联补偿移相电容器,应满足以下电压和容量的要求
Ue?c≥Ug?c
nQg?c≥Qc
式中
Ue?c——电容器的额定电压(KV)
Ug?c——电容器的工作电压(KV)
n——并联的电容器总数
Qg?c——电容器的工作容量(Kvar)
Qc——电容器的补偿容量(Kvar)
3.3 分相补偿
在民用建筑中大量使用的是单相负荷,照明、空调等由于负荷变化的随机性大,容易造成三相负载的严重不平衡,尤其是住宅楼在运行中三相不平衡更为严重。由于调节补偿无功功率的采样信号取自三相中的任意一相,造成未检测的两相要么过补偿,要么欠补偿。如果过补偿,则过补偿相的电压升高,造成控制、保护元件等用电设备因过电压而损坏;如果欠补偿,则补偿相的回路电流增大,线路及断路器等设备由于电流的增加而导致发热被烧坏。这种情况下用传统的三相无功补偿方式,不但不节能,反而浪费资源,难以对系统的无功补偿进行有效补偿,补偿过程中所产生的过、欠补偿等弊端更是对整个电网的正常运行带来了严重的危害。对于三相不平衡及单相配电系统采用分相电容自动补偿是解决上述问题的一种较好的办法,其原理是通过调节无功功率参数的信号取自三相中的每一相,根据每相感性负载的大小和功率因数的高低进行相应的补偿,对其它相不产生相互影响,故不会产生欠补偿和过补偿的情况。三、结束语
本文浅谈了功率因数对广大供电企业的影响以及提高功率
因数所带来的经济效益和社会效益,尤其是最重要的线损(最为
重要的是降损,分为技术降损和管理降损),介绍了影响功率因
数的主要因素以及提高功率因数的一般方法,还阐述了如何确定
无功功率的补偿容量及无功功率的三种人工补偿的具体方式。我
们只有端正自己的认知态度,很好的去归纳,总结这些知识的重
要部分,做好自己的本质工作,并且能在此基础上再更上一个台
阶,用自己的实际行动,为供电事业贡献出自己的微薄之力。四、参考文献
1、运新,《电监察》水利电力出版社
2、靳龙章 丁毓山,《网无功补偿实用技术》国水利水电出版社
三相异步电动机的结构及原理

您好,我就为大家解答关于三相异步电动机的工作原理和结构,三相异步电动机的工作原理相信很多小伙伴还不知道,现在让我们一起来看看吧!1... 您好,我就为大家解答关于三相异步电动机的工作原理和结构,三相异步电动机的工作原理相信很多小伙伴还不知道,现在让我们一起来看看吧! 1、一、旋转磁场(一)定子旋转磁场产生的原理 旋转磁场:指磁场的轴线位置随时间而旋转的磁场。 2、 在三相异步电动机的定子铁心中放置三组结构完全相同的绕组U1U2、V1V2、W1W2,各相绕组在空间互差120°电角度,向这三相绕组中通入对称的三相交流电,则在定子与转子的空气隙中产生一个旋转磁场。 3、 以两极电机即2p=2为例说明,对称的三相绕组U1U2、V1V2、W1W2假定为集中绕组,三相绕组接成星形,并通以三相对称电流iA、iB、iC。 4、如动画演示所示。 5、假定电流的瞬时值为正时是从各绕组的首端流入,末端流出。 6、电流流入端用“×”表示,电流流出端用“﹒”表示。 7、 wt=0时,iA=0; iB为负值,即iB由末端V2流入,首端V1流出; iC为正值,即iC由首端W1流入,末端W2流出。 8、 电流流入端用“×”表示,电流流出端用“﹒” 表示。 9、 利用右手螺旋定则可确定在wt=0瞬间由三相电流所产生的合成磁场方向,如动画演示所示。 10、 可见合成磁场是一对磁极,磁场方向与纵轴线方向一致,上方是北极,下方是南极。 11、wt= π/2时,iA为正最大值,即iA由首端U1流入,末端U2流出; iB为负值,即iB由末端V2流入,首端V1流出; iC为负值,即iC由W2流入,W1流出。 12、 可见合成磁场方向以较wt=0时按时针方向转过90o。 13、 同理可画出wt= π ,wt=3π/2,wt= 2π时的合成磁场,可看出磁场的方向逐步按顺时针方向旋转,共转过360o,即旋转一周。 14、 在三相交流电动机定子上布置有结构完全相同在空间位置各相差120o电角度的三相绕组,分别通入三相交流电,则在定子与转子的空气隙间所产生的合成磁场是沿定子内圆旋转的,故称旋转磁场。 15、 (二)旋转磁场的旋转方向 U相、V相、W相绕组的电流分别为iA、iB、iC。 16、 三相交流电的相序A —— B ——C。 17、 旋转磁场的旋转方向为U相—— V相—— W相(顺时针旋转) 若 U相、V相、W相绕组的电流分别为iA、iC、iB(即任意调换电动机两相绕组所接交流电源的相序) 旋转磁场的旋转方向为逆时针旋转。 18、 旋转磁场的旋转方向决定于通入定子绕组中的三相交流电源的相序。 19、只要任意调换电动机两相绕组所接交流电源的相序,旋转磁场即反转。 20、 (三)旋转磁场的旋转速度 两极三相异步电动机(即2P=2)定子绕组产生的旋转磁场,当三相交流电变化一周后,其所产生的旋转磁场也正好旋转一周。 21、 故在两极电动机中旋转磁场的转速等于三相交流电的变化速度,即n1=60f1=3000转分。 22、 四极三相异步电动机(即2P=4)定子绕组产生的旋转磁场,当三相交流电变化一周后,其所产生的旋转磁场只旋转了半圈。 23、 故在四极电动机中旋转磁场的转速等于三相交流电的变化速度的一半,即n1= 60 f1/2 =1500转/分。 24、 当三相异步电动机定子绕组为p 对磁极时,旋转磁场的转速为 n1 = 60f1/p 式中 n1:旋转磁场转速(又称同步转速),转/分 f1:三相交流电源的频率,赫; p:磁极对数。 25、 二、三相异步电动机的转动原理问题:为什么称“异步”电动机? 正常情况下,转子转速n总是略低于旋转磁场转速即同步转速n1,若n= n1 ,则旋转磁场和转子导体间将不存在相对运动,因而转子导体电动势为零 。 26、n和n1总存在差异,异步电动机的名称由此而来。 27、异步电动机的转子绕组并不直接与电源相接,而是依靠电磁感应的原理产生感应电动势和电流,故又可称为感应电动机。 28、 三、异步电动机的转差率 分析n和n1间的关系: 当n=0,转子切割旋转磁场的相对转速n1-n= n1为最大,故转子中的感应电动势和电流最大。 29、 2、当转子转速n增加时,则n1-n开始下降,故转子中的感应电动势和电流下降。 30、 3、当n= n1,则n1-n=0,转子导体不切割定子旋转磁场,故转子中 没有感应电动势。 31、 转差率:同步转速n1与转子转速 n之差对同步转速之比值,用S表示。 32、 S是恒量异步电动机性能的一个重要参数,分析几个特定工作状态下的S值。 33、 电动机静止或在启动的瞬间,n=0,S=1。 34、 2、电动机空载时,需克服的阻力很小,故转速很高,S很小。 35、 3、电动机额定负载时的转差率S约为0.01~0.07。 36、 4、电机处于电动机状态运行时0﹤S﹤1。 37、三项异步电动机的工作原理简单说应该是:当向三项定子绕组中通过入对称的三项交流电时,就产生了一个以同步转速n1沿定子和转子内圆空间作顺时针方向旋转的旋转磁场。 38、由于旋转磁场以n1转速旋转,转子导体开始时是静止的,故转子导体将切割定子旋转磁场而产生感应电动势(感应电动势的方向用右手定则判定)。 39、由于导子导体两端被短路环短接,在感应电动势的作用下,转子导体中将产生与感应电动势方向基本一致的感生电流。 40、转子的载流导体在定子磁场中受到电磁力的作用(力的方向用左手定则判定)。 41、电磁力对转子轴产生电磁转矩,驱动转子 沿着旋转磁场方向旋转。 42、通过上述分析可以总结出电动机工作原理为:当电动机的三项定子绕组(各相差120度电角度),通入三项交流电后,将产生一个旋转磁场,该旋转磁场切割转子绕组,从而在转子绕组中产生感应电流(转子绕组是闭合通路),载流的转子导体在定子旋转磁场作用下将产生电磁力,从而在电机转轴上形成电磁转矩,驱动电动机旋转,并且电机旋转方向与旋转磁场方向相同。
三相异步电动机的结构(简要叙述三相异步电动机的结构)的问题分享结束啦,以上的文章解决了您的问题吗?欢迎您下次再来哦!