机床自动上下料机械手是一种用于工业生产中的自动化设备,通过搬运机械手的自动化操作,实现机床上下料的自动化生产过程。这种设备具有高效、精准、可靠等特点,能够有效提高生产效率,降低劳动强度,提高生产质量。

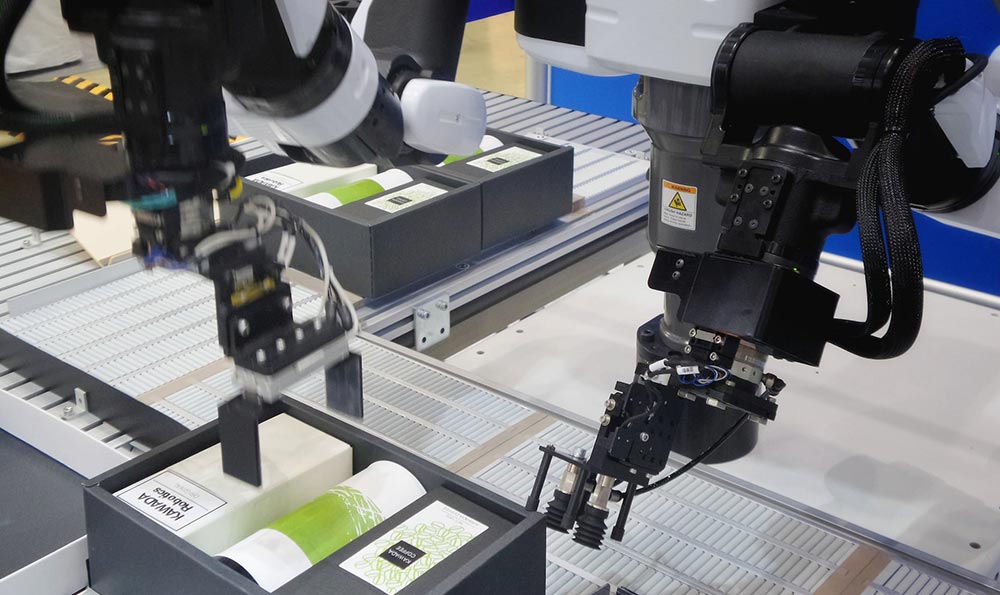
机床自动上下料机械手一般由机械臂、夹具、控制系统等部分组成。通过预先设定好的程序,机械臂能够准确地捡取和放置工件,实现机床上下料的自动化操作。夹具则用于固定工件,保证搬运的稳定和安全。控制系统则是整个自动化过程的核心,通过对机械臂的控制和调度,实现自动化操作的灵活性和高效性。
机床自动上下料机械手的应用领域广泛,适用于各类机床设备。无论是车床、铣床、刨床还是磨床,都可以通过机械手实现自动上下料。在传统生产中,人工上下料往往需要大量的人力和时间,而且存在一定的安全风险,而机械手的应用可以有效解决这些问题,实现自动化生产,提高生产效率和产品质量。
机床自动上下料机械手的优势还在于其适应性强。不同尺寸、重量和形状的工件都可以通过机械手进行搬运,只需要调整夹具的尺寸和形状即可。机械手的操作精度高,可以精确地放置工件,保证生产的一致性和可重复性。
机床自动上下料机械手是一种非常有价值的自动化设备。它可以在工业生产中起到减少人工劳动、提高生产效率和产品质量的作用,为企业的发展提供有力的支持。随着科技的不断进步,相信机床自动上下料机械手在工业生产中的应用将会越来越广泛。
机床自动上下料机械手设计
随着工业自动化的发展,机床自动上下料机械手在工业生产中扮演着重要的角色。它具备快速、准确、高效的特点,能够代替人工完成重复、繁琐的工作,提高生产效率和质量。
机床自动上下料机械手的设计包括机械结构设计和控制系统设计两个方面。在机械结构设计中,需要考虑机械手的载荷能力、工作空间、稳定性等因素。机械手的结构包括基底、臂、手腕和夹爪。基底是机械手的支撑结构,要具备足够的稳定性和承载能力。臂是机械手的主体,需要具备足够的刚性和灵活性。手腕和夹爪则用于夹取和移动工件。
在控制系统设计中,需要考虑机械手的定位精度、速度和安全性。机械手的控制系统一般分为硬件和软件两部分。硬件部分包括传感器、执行器和控制器等,用于感知环境和控制机械手的运动。软件部分包括运动控制算法和路径规划算法等,用于实现机械手的精确定位和运动控制。
机床自动上下料机械手的设计需要充分考虑工件的形状、尺寸和重量等因素。还需要考虑工作环境的限制和安全要求。机床自动上下料机械手的设计可以采用传统的手动设计方法,也可以采用计算机辅助设计和仿真技术。通过仿真软件可以对机械手的工作性能进行评估和优化,提高设计的效率和准确性。
机床自动上下料机械手的设计是实现工业自动化的重要一环。通过合理的结构设计和控制系统设计,可以实现机械手的高效、准确和安全的运动,提高生产效率和质量。
自动上下料机械手有哪些步骤
自动上下料机械手是一种在工业生产中广泛使用的智能设备,它可以实现自动化的上下料操作,提高生产效率和质量。就让我们一起来了解一下自动上下料机械手的主要步骤。
第一步是检测物料:自动上下料机械手首先会通过传感器或视觉系统来检测工作台上的物料状况,确认是否有物料需要进行上下料操作。
第二步是抓取物料:一旦检测到工作台上有需要上下料的物料,机械手就会根据预设的抓取路径和抓取方式,来精确地抓取物料。常见的抓取方式包括夹爪、磁铁或真空吸盘等。
第三步是移动物料:抓取到物料之后,自动上下料机械手会将物料移动到目标位置。移动过程中,机械手会根据设定的路径和速度,确保物料的准确位置和稳定性。
第四步是释放物料:当机械手将物料移动到目标位置后,会执行释放动作,将物料放置在指定的位置上。这个步骤需要机械手的高精度控制,以确保物料的正确摆放和稳定性。
第五步是重复上述步骤:自动上下料机械手往往是用于连续的生产线上,因此需要不断地重复上述步骤,以完成高效的上下料操作。机械手可以根据预设的程序,循环执行上述步骤,实现自动化的连续操作。
自动上下料机械手的主要步骤包括检测物料、抓取物料、移动物料、释放物料和重复操作。这些步骤的执行需要高度的精确性和稳定性,以确保生产线的高效运行和产品质量的保证。随着科技的不断发展,自动上下料机械手将在工业生产中发挥越来越重要的作用。