感谢您在茫茫网海进入到我们的网站,今天有幸能与您分享关于位置控制和速度控制区别,控制垫和速度垫的区别的有关知识,本文内容较多,还望您能耐心阅读,我们的知识点均来自于互联网的收集整理,不一定完全准确,希望您谨慎辨别信息的真实性,我们就开始介绍位置控制和速度控制区别,控制垫和速度垫的区别的相关知识点。
位置控制和速度控制是在工程控制领域中常见的两种控制方式。它们分别用于控制运动装置的位置和速度,具有不同的特点和应用场景。
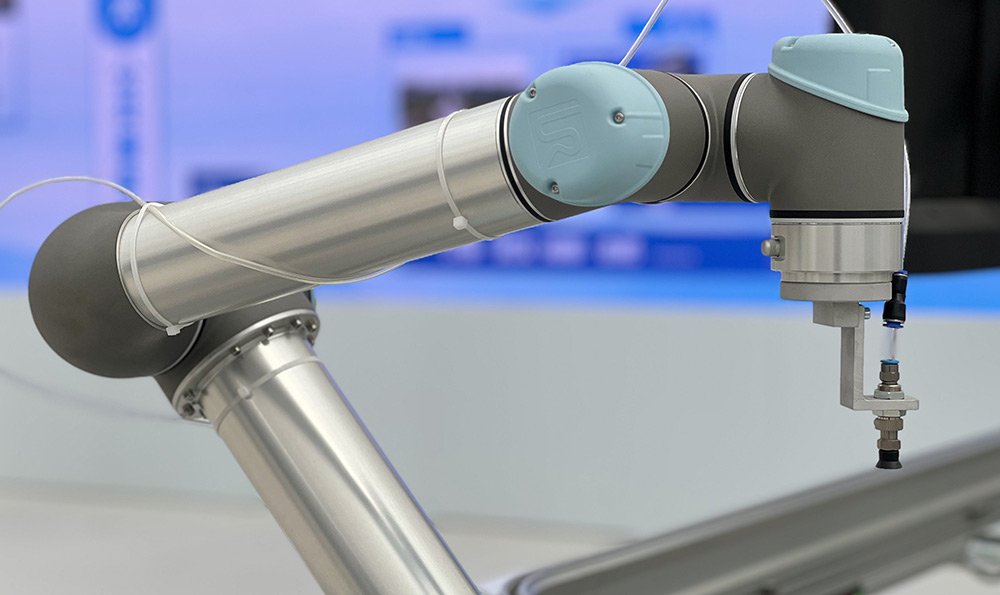
位置控制是指在运动过程中准确地控制运动装置的位置。通过对位置信息的测量和反馈,控制系统可以调整输出信号来实现目标位置的精确控制。位置控制要求系统具备高精度和稳定性,适用于需要精确定位的应用,如精密机械加工、机器人操作等。位置控制的核心思想是通过比较实际位置和目标位置的差异,控制装置的输出信号来修正差异,使运动装置能够准确到达目标位置。
与之相反,速度控制是指控制运动装置的运动速度。通过对速度信息的测量和反馈,控制系统可以调整输出信号来实现目标速度的控制。速度控制要求系统具备高动态响应和灵敏度,适用于需要快速运动的应用,如电梯、摩托车等。速度控制的核心思想是通过比较实际速度和目标速度的差异,控制装置的输出信号来修正差异,使运动装置能够以目标速度运动。
在控制领域中,控制垫和速度垫是常用的概念。控制垫是指控制系统中为了提高控制系统的鲁棒性而添加的额外的控制动作。它可以在控制系统出现干扰或不确定性时提供补偿,使系统更加稳定。控制垫通常是根据系统的特性和性能要求进行设计的,可以是滤波器、补偿器或开环控制等。
而速度垫是指在速度控制系统中为了提高响应速度而添加的额外的控制动作。它可以通过提前调整输出信号来消除速度响应时间延迟,从而实现更快的速度调整。速度垫通常是根据系统的速度特性和速度要求进行设计的,可以是预测器或前馈控制等。
位置控制和速度控制分别用于实现运动装置的位置和速度控制。控制垫和速度垫是为了提高控制系统的鲁棒性和响应速度而添加的额外控制动作。掌握这些概念的区别和应用场景,有助于工程师在设计和应用控制系统时能够根据具体需求选择合适的控制方式和垫设计方案。
位置控制和速度控制区别,控制垫和速度垫的区别

1、控制方式不同
速度控制是模拟量控制,位置控制是发脉冲控制。
2、调节速度不同
速度控制模式下采用0-10电压来调节速度的大小,是模拟量控制模式。
3、运用的技术不同
这两种控制模式是分别运用两种不同的控制技术实现的
这与机电系统的开环和闭环系统是不一样的
伺服驱动器(servo drives)又称为“伺服控制器”、“伺服放大器”,是用来控制伺服电机的一种控制器,其作用类似于变频器作用于普通交流马达,属于伺服系统的一部分,主要应用于高精度的定位系统。
一般是通过位置、速度和力矩三种方式对伺服电机进行控制,实现高精度的传动系统定位,目前是传动技术的高端产品。
工作原理
目前主流的伺服驱动器均采用数字信号处理器(DSP)作为控制核心,可以实现比较复杂的控制算法,实现数字化、网络化和智能化。功率器件普遍采用以智能功率模块(IPM)为核心设计的驱动电路,IPM内部集成了驱动电路,同时具有过电压、过电流、过热、欠压等故障检测保护电路
在主回路中还加入软启动电路,以减小启动过程对驱动器的冲击。功率驱动单元首先通过三相全桥整流电路对输入的三相电或者市电进行整流,得到相应的直流电。
经过整流好的三相电或市电,再通过三相正弦PWM电压型逆变器变频来驱动三相永磁式同步交流伺服电机。功率驱动单元的整个过程可以简单的说就是AC-DC-AC的过程。整流单元(AC-DC)主要的拓扑电路是三相全桥不控整流电路。
参考资料来源:百度百科-伺服驱动器
百度百科-闭环控制系统
伺服电机位置控制和速度控制区别
1、控制方式不同
速度控制是模拟控制,位置控制是脉冲控制。
2、调节速度不同
在速度控制模式下,使用0-10电压来调整速度,这是模拟控制模式。
3、运用的技术不同
这两种控制方式分别由两种不同的控制技术实现
这不同于机电系统的开环和闭环系统
伺服驱动器又称“伺服控制器”和“伺服放大器”,是一种用于控制伺服电机的控制器。其功能类似于变频器作用于普通交流电动机,它属于伺服系统的一部分,主要用于高精度定位系统。
伺服电机是由位置、速度和转矩控制来实现高精度定位的传动系统,这是目前传动技术的高端产品。
工作原理
主流的伺服驱动器采用数字信号处理器(DSP)作为控制核心,可以实现更复杂的控制算法,具有数字化、网络化、智能化等特点。功率器件一般采用以智能功率模块(IPM)为核心设计的驱动电路,驱动电路集成在IPM中,具有过电压、过电流、过温、欠压等故障检测和保护电路
主电路中还增加了软启动电路,减少了启动过程对驱动器的影响,电力驱动单元通过三相全桥整流电路对输入的三相电或市电进行整流,得到相应的直流电。
三相永磁同步交流伺服电动机是由三相正弦波PWM电压型逆变器经三相电力或市电整流后驱动的。功率驱动单元的整个过程可以简单地说是交-直-交过程,其主要拓扑结构是三相全桥无控整流器。
参考资料来源:
百度百科-伺服驱动器百度百科-闭环控制系统
转矩控制和速度控制的区别

1、要了解这四种模式,需要先分别了解开环和闭环、速度和转矩模式的区别
2、开环和闭环在变频器中是指是否有速度编码器反馈给变频器,如果没有,则为开环,此时变频器需选择无速度传感器矢量控制(简称:开环矢量),如果有则称为有速度传感器矢量控制(简称:闭环矢量)。
3、速度模式是指变频器以控制电机的转速为目的,此时电机的力矩必须为保持该速度而调整。所以控制系统中外环为速度环,内环为电流环。速度环的输出为电流环的给定(力矩给定),该电流环也称为转矩环。采用开环速度,则电机的转子速度是通过电压、电流及电机模型计算出来的,所以其速度精度、速度响应肯定比闭环要差和慢,所以开环速度控制只用在对低频速度和转矩响应不高的场合。闭环速度控制由于使用了编码器,速度、转子位置可以通过编码器直接测量,所以速度精度和响应远远超过开环,但增加了编码器带来了故障点和成本增加,所以有些对精度要求不高的场合不使用闭环速度控制,反之则必须使用闭环速度控制
4、转矩模式是指变频器是以控制电机的输出力矩为目的,速度大小和外部负载有关,与转矩无关。此时变频器一般无速度环,只有电流环,外部给定直接给电流环作为力矩设定。为防止超速,许多高档变频器都带速度外环限制超速,这是一种增强型的转矩模式,此时速度环只起一个限制最大速度的作用,电流环依然起主导作用。开环转矩在响应和精度方面比闭环要差,原因和速度模式是一样的。
4、开环速度、闭环速度应用最为广泛,闭环转矩模式一般用在张力控制居多,而开环转矩应用的比较少,目前也就是在个别传动如:双电机同轴、皮袋传输等有一些应用。
控制垫和速度垫的区别
速度版是细面,与市面上绝大多数布面鼠标垫相同,鼠标滑动起来比较涩;
控制版是粗面,鼠标滑动起来要比速度版滑一些;
主要就这点区别,鼠标垫更涩,代表鼠标更容易控制,更容易停在想停的地方;鼠标垫更滑,代表鼠标活动更敏捷,能够更容易进行较大范围的活动。
越是高端的鼠标垫是越滑的,所以如果你有意进一步发烧的话,建议你选择控制版;而如果你没有这方面的想法,那就无所谓咯~~~~~~~~·以上只针对重装甲虫,两个双面的硬垫都不推荐,如果买了请自己尝试区别;以下属于唠叨加科普,没兴趣可以不看~~~某超梦xxxxx是典型的半桶水都不到;雷蛇、ss都是专业的游戏外设生产商,并没有谁更厉害一点或者更专业一点,如果非要说的话实际上雷蛇还要比ss更专业些,不是因为它东西好,而是雷蛇的自主研发的东西要比ss多一些。而之所以很多人会认为ss更专业的原因是ss是许多电子竞技战队的赞助商,所以很多知名战队成员在比赛是被要求使用ss的产品,所以如果半懂不懂的看到各种大神们都是用ss的,就觉得ss更牛、更专业。当然必须得强调,ss的产品确实是很不错的,不然他去赞助人家还不一定愿意要。
ss和雷蛇在选择上是不尽相同的,两者同级别产品性能上差不多,雷蛇往往喜欢使用比较新、或者奇葩的东西(比如使用飞利浦的引擎、还有naga的超大量按键),而这往往不是那么受待见;而ss则主要使用比较成熟、有多家知名厂商选用的可靠的部件,所以其性能优异的同时又不牺牲其可靠性;而再加上雷蛇的质量管控比较糟糕,无论是寿命还是可靠性比起ss来还是有一定的差距。总之来说,ss产品属于各方面都还不错的,而雷蛇则是优点和缺点同样明显的,尤其是其寿命偏低、良品率偏低使雷蛇得到了许多不够客观的负面评价。而cherry是著名的键盘及配件制造厂商,99%以上的机械键盘用的是其生产的MX轴,包括雷蛇(这里更显出其非专业了,雷蛇和cherry的机械都用的cherry生产的MX轴,都是黄金触点~~~),不过cherry近两年新出的低端系列机械键盘都是外包生产的,质量、做工都比较糟糕。雷蛇的寡妇机械是出了名的冲突厉害(相对于其它同级别机械键盘而言,比一般的薄膜键盘还是要好不少的),而要求冲突性能还买那我除了2以为说不出其它评语~~~~另外PS/2接口也并没有比USB节能,都不知道这哪出来的耗能大结论~~~~雷蛇键盘耗能确实大,不过主要是因为灯多~~~~
变频器转矩控制和速度控制区别

变频器的速度控制模式是输入控制方式为速度输入,输入量为频率或者转速。
变频器的力矩控制模式是输入为电机额定力矩电流的百分比,当外部的力大于变频器的输出力矩,变频器速度加快,当外部力矩小于变频器力矩,变频器输出反向力矩。
当外部力矩等于变频器输出力矩,变频器输出频率为零。
END,关于“位置控制和速度控制区别,控制垫和速度垫的区别”的具体内容就介绍到这里了,如果可以帮助到大家,还望关注本站哦!