伺服电机驱动器设置参数教程(台达伺服电机驱动器设置参数教程),老铁们想知道有关这个问题的分析和解答吗,相信你通过以下的文章内容就会有更深入的了解,那么接下来就跟着我们的小编一起看看吧。
伺服电机驱动器是现代工业自动化中常用的设备之一,它能够精确控制电机的转速和位置,提高生产效率和产品质量。台达伺服电机驱动器是市场上常见的一种品牌,本文将为大家介绍如何设置台达伺服电机驱动器的参数。
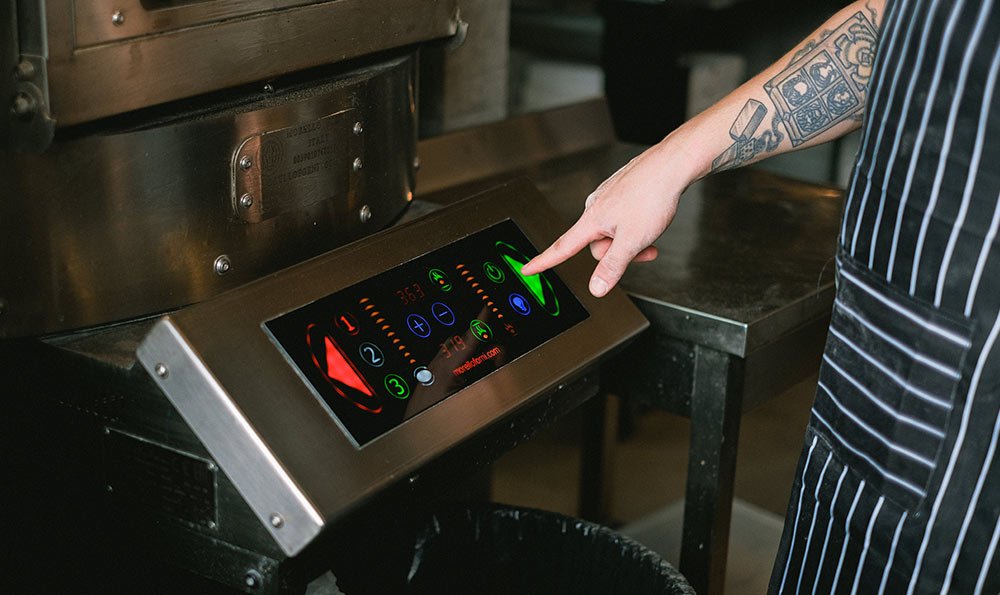
打开伺服电机驱动器的控制面板,通过面板上的导航键选择进入参数设置模式。在进入设置模式后,我们需要根据实际需求和电机型号来进行参数设置。选择电机类型,通常有步进电机和伺服电机两种类型可选。然后是设置电机的分辨率,即每转对应的脉冲数。接着我们需要设置电机的最大速度和加减速度,这两个参数决定了电机的运动速度和加减速的快慢程度。还需要设置电机的加减速曲线,以及速度环和位置环的增益参数。这些参数直接影响到电机的运动平稳度和精确度。
在设置完这些基本参数后,我们还需要根据实际应用需求进行更细致的参数设置。如果需要实现位置闭环控制,我们需要设置编码器参数和位置环的增益参数。如果需要实现力矩控制,我们需要设置力矩环的增益参数。这些更高级的参数设置需要根据具体应用情况进行调整,以达到最佳的控制效果。
在设置完所有参数后,记得保存设置并退出参数设置模式。伺服电机驱动器就会按照我们设置的参数进行工作。如果后续需要调整参数,可以随时通过控制面板重新进入参数设置模式进行修改。
台达伺服电机驱动器的参数设置是一个复杂但关键的过程。合理设置参数可以提高电机的运动平稳度和精确度,进而提升生产效率和产品质量。希望本文的介绍能够帮助读者更好地掌握台达伺服电机驱动器的参数设置技巧,发挥其最大的潜力。
伺服电机驱动器设置参数教程(台达伺服电机驱动器设置参数教程)
通过调试软件,或者面板都可以改参数的
松下电器机电(中国)有限公司 控制机器 AC伺服电机、相关软件官方网站。实现了高速和高精度响应的伺服电机·驱动器,活用于半导体制造装置与机器人。下面给大家整理了相关的内容分享,感兴趣的小伙伴不要错过,赶快来看一下吧!一、需要设定的参数:注:编号带 *之参数,其设定值必须在控制电源断电重启之后才能修改成功。二、参数的修改 :
1、按设置键 S 进入 d**.uEP ;
2、按模式键 M进入参数 Prr.***, 再按设置键 S 进入参数修改模式以上内容参考百度知道
三菱伺服电机驱动器设置参数教程
三菱伺服参数设置方法:一、三菱伺服软件的基本设置:⑴双击 SETUP154C图标—设置—系统设定—机种选择“MR—E—A”;——波特率选择“9600”——串口选择“COM3这是看你自己的计算机口了”—— 有站号——确定。⑵点站号设定:选00站。⑶点击参数—进行“参数设定、调整、变更清单显示、详细信息显示”里——点击“参数设定”—参数一览表“批量读取、核对、批量写入、变更清单、详细信息、初期设定、终止”。⑷将三菱伺服驱动器参数写入操作步骤:修改表里相应参数值后——回车——点“写入”。注意:发现有带*号的参数时,三菱伺服要停电5秒钟后再重启。二、调节试运行:①点动运行操作:试运行——点动运行——电机转速3000r/min注意设定时不要超过3000转——加减速时间常数1000ms——点正转停止或反转停止即可。②定位运行操作:试运行——定位运行——电机转速200r/min(注意设定时不要超过3000转)——加减速时间常数1000ms——移动量9310720pules——点正转停止或反转停止即可。③三菱伺服程序运行操作:试运行——程序运行——点“编辑”——在“程序运行”里点“编辑”——出现“程序运行—编辑”栏,在右边大空白栏里输入三菱伺服程序代码。最后按“确定”——反悔程序运行界面——点“启动”这时电机按你编制的三菱伺服程序要求运行,三菱伺服驱动器参数就设置完成了。
安川伺服电机驱动器设置参数教程
请参考输入信号分配,PN000.1控制方式选择
0 速度控制(模拟量指令)
1 位置控制(脉冲序列指令)
2 转矩控制(模拟量指令)
CN1针号接线有40-/S-ON(伺服ON输入)41-/P-CON(P动作输入)42-P-OT(禁止正转侧驱动输入)43-N-OT(禁止反转侧驱动输入)44-/ALM-RST(警报复位输入)45-/P-CL(正转侧外部转矩限制输入)46-/N-CL(反转侧外部转矩限制输入)基本针对你这款驱动,接线没有问题,只需修改P000参数;一般设置以下参数:
建议刚性P103不要手动调整,用软件自动测试负载就好,且用无指令调节,如果负载悬殊不大,默认,即设置以下参数即可;P216和P217平滑度设置0005就好,越大虽然约平稳但速度一旦过大,精度相对就会下降。
通电F10报警消除方法
P00B改为0 1(单相输入)0(零速停止)1(显所有参数)
POT NOT(交替闪烁)————消除方法P50B改为 654(44号脚)8 (固定为反转侧可驱动)
POT(闪烁)消除方法
P50A 改为8170自动 改为8100手动(40号脚)接5伏控制BB锁
P200 方向,正负逻辑更改 0000或0005断电
P000——位置控制0010
P20E 编码器分辨率13位电机8192编码器分辨率20位电机1048576(目前新电机用)
P210(滚珠丝杠)
指令单位0.001mm 节距10mm
10÷0.001=10000 ×(电机旋转M圈÷负载轴N圈)
P210(圆台)
指令单位0.01°一圈360°
360÷0.01=36000×减速比(20,30,40,60等)
P210(皮带+皮带轮)
指令单位0.005mm 皮带轮周长π×轮直径(100mm)
100×3.14÷0.005=62800×减速比
台达伺服电机驱动器设置参数教程

在参数设置那里,将控制模式给位旋动模式,就能改变其方向。
(1)伺服系统:是使物体的位置、方位、状态等输出,能够跟随输入量(或给定值)的任意变化而变化的自动控制系统。
(2)在自动控制系统中,能够以一定的准确度响应控制信号的系统称为随动系统,亦称伺服系统。
伺服的主要任务是按控制命令的要求,对功率进行放大、变换与调控等处理,使驱动装置输出的力矩、速度和位置控制得非常灵活方便。
信捷伺服电机驱动器设置参数教程

如果使用脉冲来控制伺服,那么你有两种方式:
1 正向脉冲伺服正转,反向脉冲伺服反转
2 脉冲让伺服旋转,DO输出决定伺服方向。了解以上知识点,还需要搞清楚以下三点:
1、变频器可以使交流电机加、减速运行;
2、PLC只是个控制器,它只能通过变频器实现交流电机的加减速!
3、PLC自己不能驱动电机!如果使用模拟量控制伺服,那么你可以使用正负模拟量进行正反转的控制。如果使用通讯控制,那么直接发指令。如果使用脉冲来控制伺服,那么你有两种方式:
1 正向脉冲伺服正转,反向脉冲伺服反转
2 脉冲让伺服旋转,DO输出决定伺服方向。
如果使用模拟量控制伺服,那么你可以使用正负模拟量进行正反转的控制。
如果使用通讯控制,那么直接发指令。
程序上,靠这个方式:
1.可以直接输入位置令其正,反转
2.JOG命令其正反转
具体的操作过程简述:
plc发脉冲 控驱动器 要求伺服电机走梯形路线 先以V1速度运行T1时间,到达最大速度V2再以V2运行T2时间然后在T1的时间内减速到V1,在以V1的速度运行T3时间 然后这样循环运行 总时间T1T2 T1 T3 内电机运转正好A圈驱动减速比为A的轴 ,此轴也就运行1圈。
关于“伺服电机驱动器设置参数教程(台达伺服电机驱动器设置参数教程)”的具体内容,今天就为大家讲解到这里,希望对大家有所帮助。