你是否曾好奇过,为什么在工业生产中经常出现机械手的身影?如何用机械手进行高效取件?本文将为你揭开立式注塑机机械手取件的神秘面纱。
1. 机械手取件的现状和意义
2. 机械手取件的优势和挑战
3. 机械手取件的工作原理
4. 机械手取件的应用案例
5. 总结和展望
机械手取件的现状和意义:
机械手在现代工业生产中起到了至关重要的作用,它能够代替人工完成重复且繁重的工作,提高生产效率和质量。机械手取件作为机械手的一项关键功能,广泛应用于立式注塑机等生产领域。通过机械手取件,不仅可以实现自动化生产,还能够减少人工操作对产品的污染和损坏,提高生产线的可靠性和稳定性。
机械手取件的优势和挑战:
机械手取件相较于传统人工取件具有明显的优势。机械手取件速度快,能够在短时间内完成大量的取件任务,从而提高生产效率。机械手取件精准度高,能够保证产品的质量和一致性。机械手取件也存在挑战,如对不同形状和尺寸的产品难以适应,对操作员的要求较高,需要进行复杂的编程和调试。
机械手取件的工作原理:
机械手取件是通过感知、计算和执行三个步骤完成的。机械手通过传感器感知工作环境和产品的位置、形状等信息。通过计算,机械手确定最佳的取件路径和动作。机械手执行相应的动作,完成取件任务。整个过程依靠先进的控制系统和精密的机械结构实现。
机械手取件的应用案例:
机械手取件已经在许多行业得到广泛应用。以立式注塑机为例,机械手可以根据预设的程序,自动从模具中取出注塑成型的产品,并放置在指定位置。这不仅提高了生产效率,还减少了人为因素对产品质量的影响。类似的应用还可以在电子、汽车等行业中找到。
总结和展望:
机械手取件在现代工业生产中具有重要的地位和广阔的应用前景。通过机械手取件,可以提高生产效率,减少人工成本,改善产品质量和稳定性。随着机器人技术的进一步发展和创新,机械手取件将在更多领域发挥重要作用。
通过本文的介绍,相信你对立式注塑机机械手取件有了更深入的了解。机械手取件作为现代工业生产的重要组成部分,将继续为我们的生产带来更大的便利和效益。有了机械手的加入,我们的未来将更加智能,高效和可持续。
注塑机放镶件的机械手
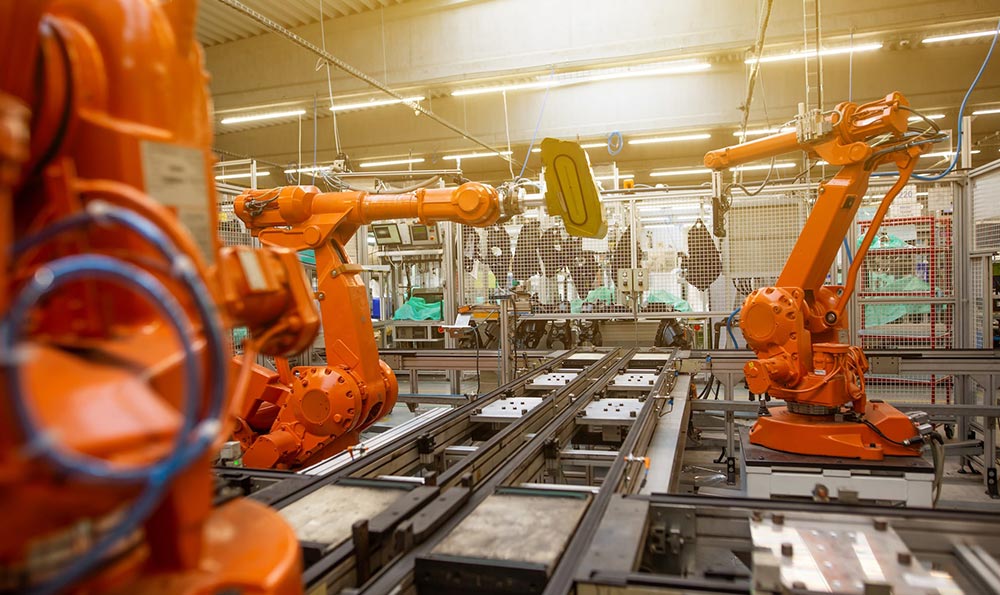
注塑机放镶件的机械手是在注塑生产过程中,用于自动化操作和放置镶件的关键设备。它的作用是提高生产效率、降低劳动强度,并确保产品质量的稳定性。本文将通过定义、分类、举例和比较等方法,系统地阐述注塑机放镶件的机械手的相关知识。
一、定义:
注塑机放镶件的机械手是指一种能够精确抓取和放置镶件的自动化机械设备。它通常由机械臂、夹爪、控制系统和传感器等组成。机械手在注塑机工作台上来回摆动,通过夹爪抓取镶件,然后将其放置在注塑模具中相应的位置。注塑过程中就可以将镶件固定在产品中,确保产品的完整性和稳定性。
二、分类:
根据不同的工作原理和结构特点,注塑机放镶件的机械手可以分为以下几类:
1. 垂直机械手:垂直机械手是最常见的注塑机机械手。它可以在垂直方向上进行精准的抓取和放置操作,并具有较高的定位精度。垂直机械手通常采用电动或气动驱动方式,能够满足不同规格和尺寸的注塑机的需求。
举例:某家注塑厂使用的垂直机械手能够自动抓取镶件,并根据注塑模具的要求,实现精确的放置操作,提高了生产效率。
2. 水平机械手:水平机械手主要用于注塑机侧面的操作。它可以在水平方向上自由移动,具有较大的作业范围。水平机械手常用于对大尺寸或重量较大的注塑件进行抓取和放置操作,能够提高生产效率和操作安全性。
举例:一家汽车零部件厂使用的水平机械手能够将较大的注塑件从注塑机上抓取,并精确放置在汽车座椅的特定位置,提高了生产效率和产品质量。
三、比较:
在选择注塑机放镶件的机械手时,需要考虑以下因素:
1. 抓取力和精度:机械手的抓取力和精度直接影响到放置操作的准确性和稳定性。为了确保产品质量,机械手需要具备足够的抓取力和精确的位置控制能力。
2. 适应性和灵活性:机械手应具备适应不同规格和尺寸的注塑件的能力,并能够灵活调整和适应生产需求的变化。
3. 控制系统和编程:机械手的控制系统和编程方式应该简单易用,能够实现自动化操作和多种工作模式之间的切换。
注塑机放镶件的机械手在注塑生产中起着重要的作用。它不仅能够提高生产效率和产品质量,还能够降低人工劳动强度。通过定义、分类、举例和比较等方法,本文系统地介绍了注塑机放镶件的机械手的相关知识。希望读者能够更加了解和掌握这一关键设备,优化注塑生产过程,提高企业竞争力。
立式注塑机机械手怎么接线
立式注塑机是一种常用于工业生产中的注塑设备,具有高效、稳定的特点。而机械手则是在注塑机械化生产过程中,起到重要作用的自动化设备。在立式注塑机上,机械手的接线方法是怎样的呢?下面将从接线位置、接线方式和接线步骤三个方面进行详细介绍。

一、接线位置
机械手的接线位置主要有以下几个方面:
1. 控制柜:机械手的主要电源和控制系统都集中在控制柜中,因此控制柜是机械手接线的重要位置。
2. 输送带电源:机械手需要与输送带协同工作,所以在接线时需要考虑到输送带的电源接线位置。
3. 注塑机接口:机械手需要与注塑机进行连接,因此在接线时需要与注塑机的接口位置相对应。
二、接线方式
机械手的接线方式主要有以下几种:
1. 接地线连接:机械手的接地线需要与注塑机的接地线相连接,以确保接地的稳定性和机械手的安全性。
2. 输电线连接:机械手的输电线需要与注塑机的输电线连接,以保证机械手正常运行所需的电力供应。
3. 信号线连接:机械手需要与注塑机进行信号的交互,如启停信号、报警信号等,因此需要进行信号线的连接。
三、接线步骤
机械手的接线步骤主要包括以下几个方面:
1. 断电:在进行机械手接线之前,首先需要先将注塑机断电,确保安全。
2. 接地线连接:在确定好接地位置后,将机械手的接地线与注塑机的接地线连接,保证安全接地。
3. 输电线连接:根据机械手的功率和需要的电力供应,将机械手的输电线与注塑机的输电线连接。
4. 信号线连接:将机械手的信号线与注塑机的信号线连接,确保机械手与注塑机之间的信号交互正常。
5. 定位和固定:接线完成后,需要对机械手进行定位和固定,确保机械手的安全稳定。
通过以上三个方面的介绍,我们可以清楚地了解到立式注塑机机械手的接线方法。在实际操作中,要注意接线位置的选择、接线方式的正确连接以及接线步骤的顺序和细节。只有正确接线才能确保机械手的正常工作和生产效率的提高。